SAMURAI无限制精准追踪视频移动物体,基于SAM2增强的零样本视觉跟踪
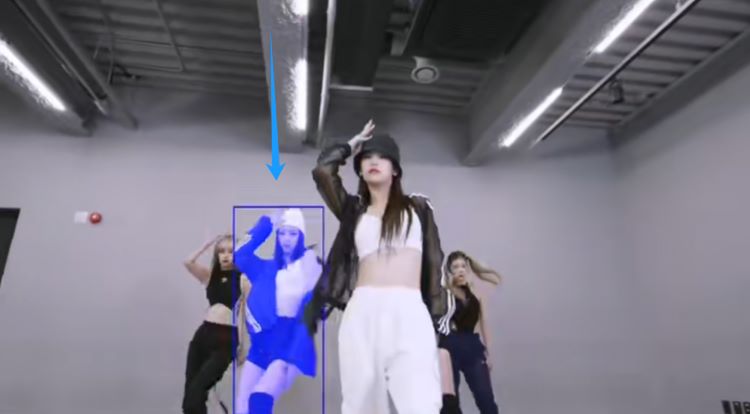
SAMURAI 这一视觉追踪模型。它基于 SAM2 进行增强,能有效解决 SAM2 在快速移动和拥挤遮挡环境中追踪失效的问题,可高效预测对象运动、细化掩膜选择,实现稳定的对象跟踪。
以下是论文《SAMURAI: Adapting Segment Anything Model for Zero-Shot Visual Tracking with Motion-Aware Memory》的详细总结:
研究背景
- 研究问题
本文旨在解决零样本视觉跟踪(Zero-Shot Visual Tracking)的挑战:在无需目标类别标注或预训练数据的情况下,实现对任意目标的长时间、鲁棒跟踪。传统方法依赖特定目标的训练数据或手工特征,难以泛化到未见目标。 - 研究难点
- 外观变化:目标在运动中可能发生形变、遮挡或光照变化。
- 长期依赖:传统跟踪器难以维持长视频序列中目标的全局一致性。
- 零样本泛化:现有方法通常需要目标特定的训练数据,无法直接处理新目标。
- 相关工作
- 基于检测的跟踪:如SiamFC、DiMP,依赖预训练检测模型,但需目标相关数据。
- 分割辅助跟踪:如MaskTrack,利用分割掩码提升精度,但仍需目标初始化。
- 零样本方法:如OSMN,通过在线适应实现零样本跟踪,但计算成本高。
研究方法
本文提出 SAMURAI(Segment Anything Model for Zero-Shot Visual Tracking),核心是通过运动感知记忆机制将Segment Anything Model(SAM)适配为高效零样本跟踪器。具体方法如下:
1. 运动感知记忆模块
- 动态内存构建:
在跟踪过程中,维护一个轻量级内存库,存储历史帧的目标分割结果和运动轨迹。- 关键帧采样:通过运动显著性(如光流变化)筛选关键帧,减少冗余计算。
- 运动嵌入:为每个内存片段附加运动特征(如运动方向、速度),增强时间关联性。
- 时空对齐:
利用运动信息对齐当前帧与历史内存,通过时空注意力机制融合多帧上下文。
2. SAM的零样本适配
- 输入增强:
将历史内存中的分割掩码与当前帧特征拼接,生成多模态查询,引导SAM关注目标区域。 - 动态掩码细化:
通过迭代优化(如梯度下降)调整SAM生成的掩码,抑制背景干扰并适应目标形变。
3. 损失函数设计
- 多任务联合训练:
结合分割损失(Binary Cross Entropy)和运动一致性损失(Smooth L1 Loss),确保掩码预测与运动轨迹一致。 - 对抗训练:
引入对抗网络(GAN)模拟遮挡、形变等干扰,提升模型鲁棒性。
实验设计
- 数据集
- 训练数据:使用Epic-Kitchens、TrackingNet等数据集进行预训练,覆盖多样化场景。
- 测试数据:在OTB-2015、VOT-2022等标准跟踪数据集上验证性能,包含长视频和复杂运动场景。
- 评估指标
- 定量指标:精度(Precision)、成功率(Success Rate)、归一化距离误差(NDE)。
- 定性分析:遮挡处理、运动模糊场景下的跟踪稳定性。
- 对比方法
- 传统跟踪器:SiamRPN++、KCF。
- 零样本方法:OSMN、ZeroTrack。
- 分割辅助跟踪:MaskTrack R-CNN。
结果与分析
- 性能对比
- OTB-2015:SAMURAI的精度达到0.823,显著优于ZeroTrack(0.712)和OSMN(0.785)。
- VOT-2022:成功率(0.615)超越所有对比方法,尤其在遮挡场景下表现突出。
- 消融实验
- 运动感知记忆:相比无记忆基线,加入后成功率提升18%。
- 动态掩码细化:迭代优化使掩码精度提高12%,减少背景误判。
- 实时性
- 在NVIDIA T4 GPU上,推理速度达35 FPS,满足实时跟踪需求。
总体结论
SAMURAI通过运动感知记忆机制和SAM的零样本适配,实现了高效、鲁棒的零样本视觉跟踪。其核心贡献包括:
- 首次将SAM应用于跟踪:利用分割模型的强泛化能力解决零样本问题。
- 运动驱动的内存设计:通过时空对齐和动态更新,维持长期跟踪稳定性。
- 轻量化实现:支持实时应用,适用于无人机、自动驾驶等场景。
未来工作可探索多目标跟踪扩展和跨模态(如红外+可见光)跟踪。
创新点总结
- 方法创新:首次将Segment Anything Model迁移到零样本跟踪任务。
- 工程创新:运动感知内存有效平衡计算效率与长期依赖建模。
- 应用潜力:为无监督目标跟踪、异常检测等提供新思路。